
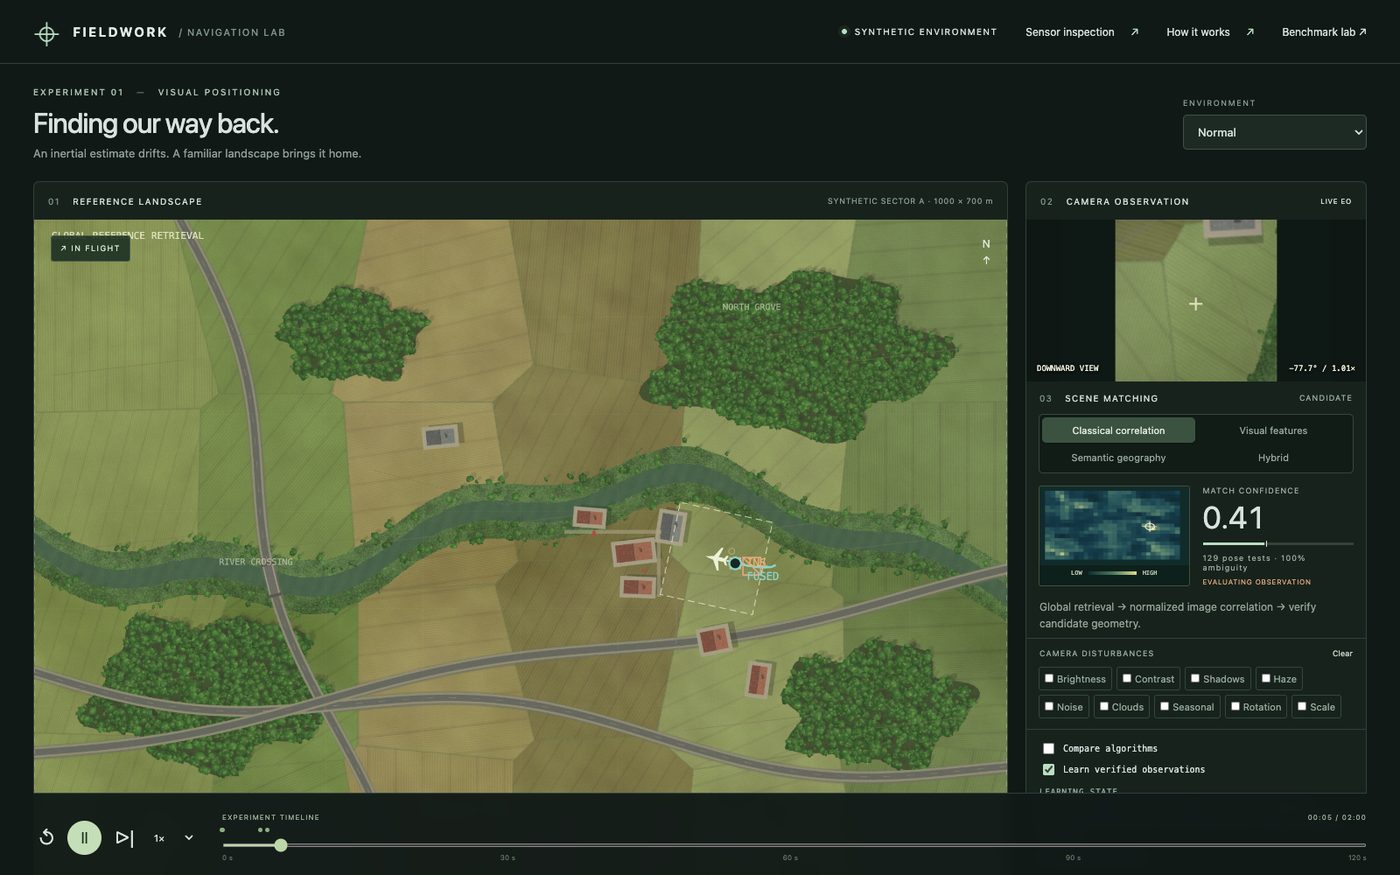
- 个场景案例
- 27
- 条评测记录
- 2,300
- 混合定位器有效定位成功率
- 85 %
- 记忆准入 / 错误准入
- 6 / 0
挑战
GNSS 降级时,载具必须依靠视觉定位——并且必须拒绝无法支撑的定位结果。多数基准要么泄露真值,要么掩盖失败。
我们的构建
- 真值只由评测器持有;参考图与实时图独立渲染
- 四种定位器,包括带候选证据检查的混合定位
- 受保护的观测记忆与学习回放
- 固定协议、固定种子运行与消融实验
孪生中的结果
混合定位器在低严重度下 20 次观测成功 19 次,对低纹理与歧义场景选择拒绝而非猜测,所有失败都保留在报告中。
走向生产
在客户的影像与地形上训练评测;与载具惯导系统集成。
技术
Canvas rendererNCC / feature / semantic matchingSeeded benchmarks33 tests
关于本构建
合成世界;置信度为启发式评分,并非校准概率。 工程报告(英文) →