
- 可用托盘位
- 11,550
- 前移式叉车巷道
- 13
- 用于视觉追踪的虚拟摄像头
- 112
- 单元测试 + 浏览器检查
- 53 + 48
挑战
仓库运营者凭直觉调整储位规则与叉车调度,却无人能展示这对作业时长与空驶的影响——也无法证明一托丢失的货去了哪里。
我们的构建
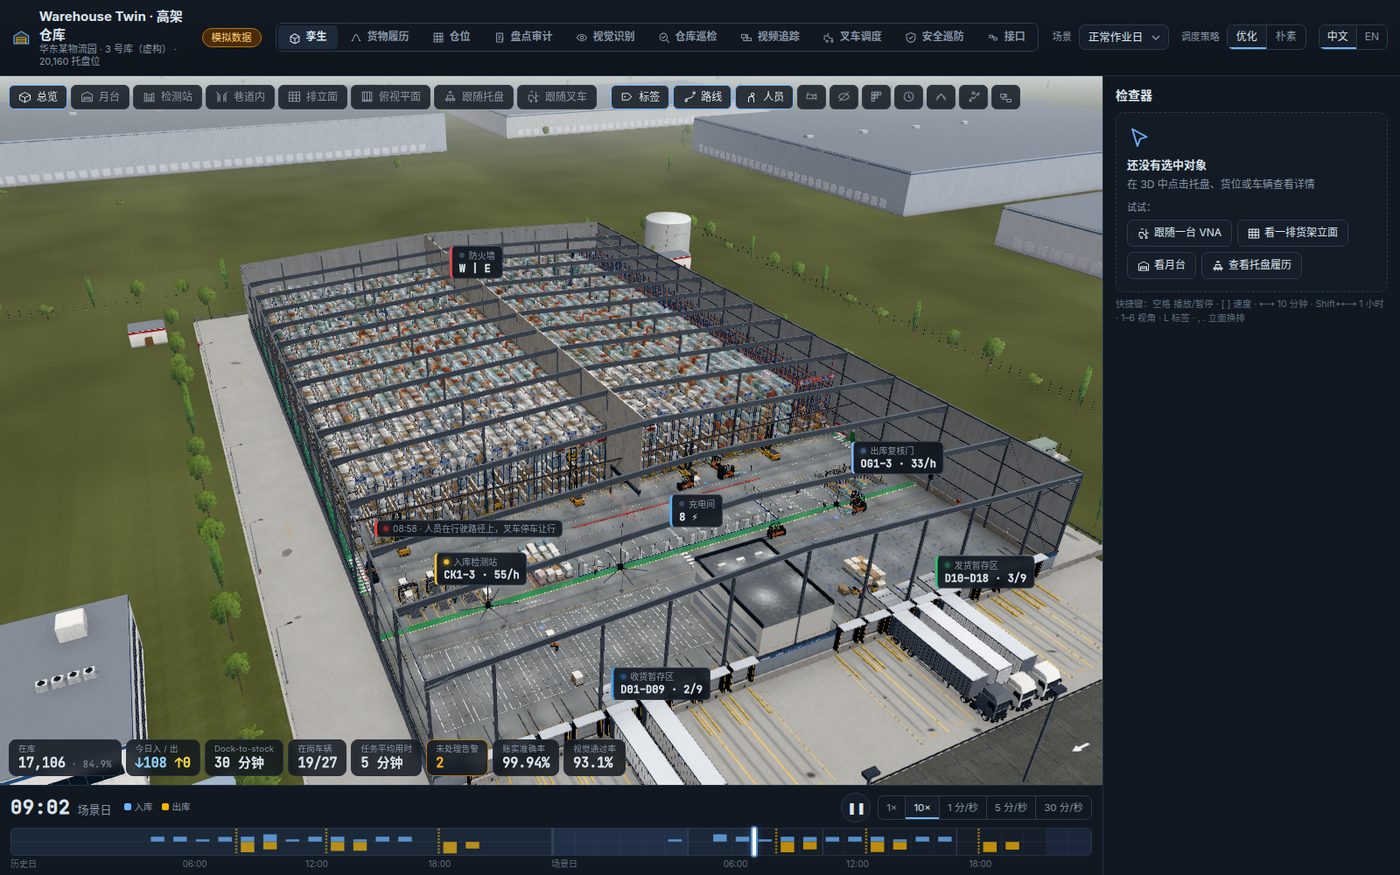
- 每个坐标都建模:货架、巷道、月台、暂存道,以及不允许原地转向的扫掠路径
- 两个离散事件孪生共享同一需求:首个可行 vs 评分储位,FIFO vs 匈牙利算法调度
- 独立锂电区,对层高、容量与食品缓冲设硬性规则
- 视觉盘点、差异处理流程与 SHA-256 哈希链审计日志
- 巡检机器人、UWB 近距停车与安全规则引擎
孪生中的结果
策略效果体现为实测的车队指标——作业时长、每忙时循环数、空驶距离、换巷次数;每一托盘都有可还原的完整轨迹:从月台到货位再到出库车辆。
走向生产
载入真实的 WMS 货位与订单历史,回放高峰周,并在现场变更前对储位规则做 A/B 对比。
技术
Discrete-event simulationA* with time-window reservationsHungarian assignmentReact Three FiberEN + 中文
关于本构建
虚构仓库与客户;每个页面都带有“模拟数据”标识。
← 上一个
4D 中游管网数字孪生
下一个 →