
自主系统与导航
Fieldwork — 视觉定位
地形相对导航 · 数字影子
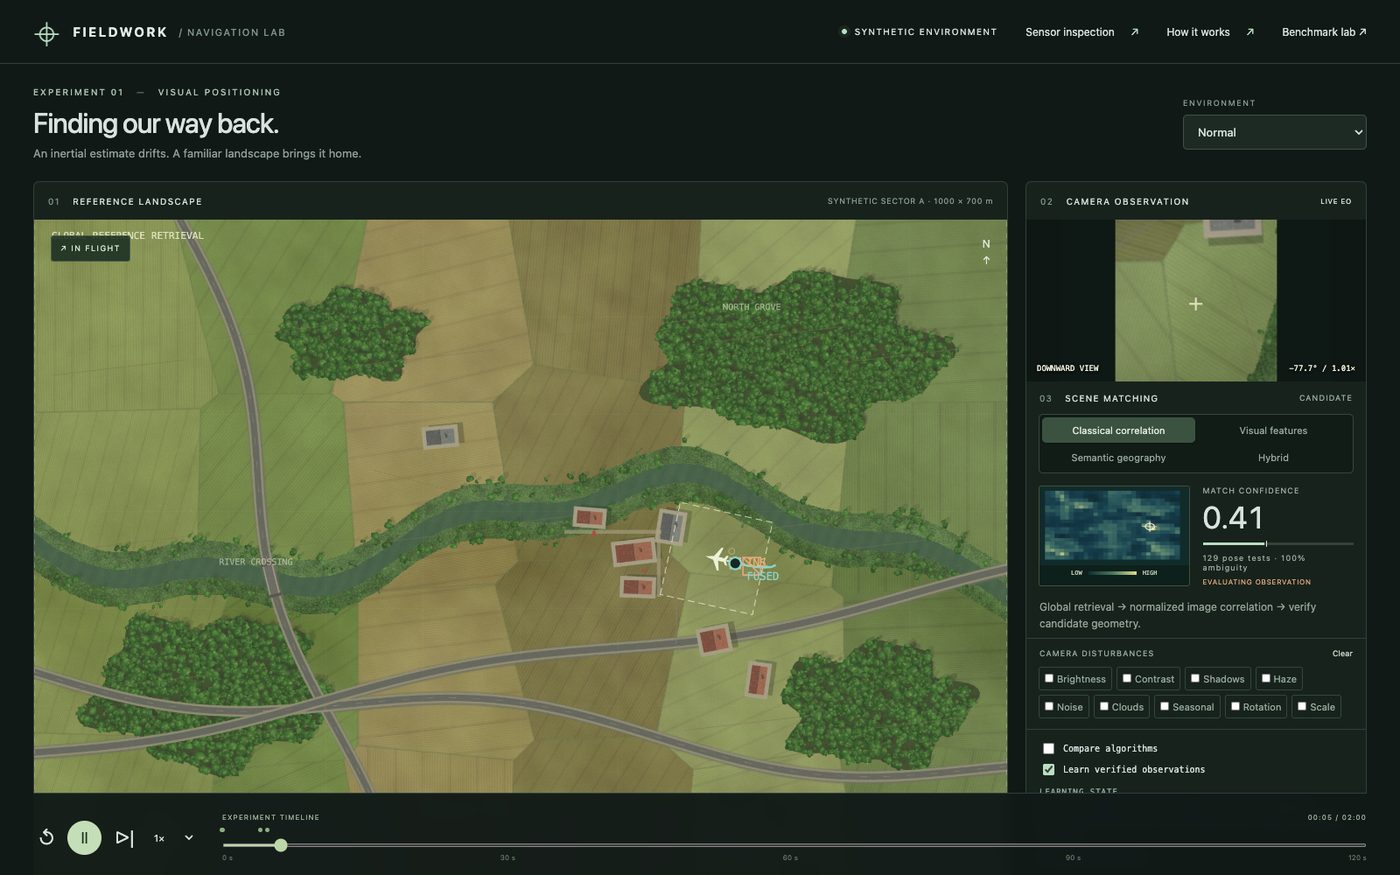
只凭摄像头所见,车辆在哪里?参考图与实时图是同一合成地形的独立渲染;经典、特征、语义与混合定位器修正惯性漂移,并给出实测误差界。
行业
只凭摄像头所见,车辆在哪里?给出诚实误差界的状态估计。
项目
地形相对导航 · 数字影子
只凭摄像头所见,车辆在哪里?参考图与实时图是同一合成地形的独立渲染;经典、特征、语义与混合定位器修正惯性漂移,并给出实测误差界。
服务
找出孪生应当回答的问题,以及它所需要的数据。
一个可点击、基于浏览器的现场或流程孪生——以周计,而非以季度计。
从原型走向知道“此刻正在发生什么”的孪生。